中文
使用RVV加速
简介
MaixPy 提供了 rvv Python 扩展模块,在支持 RISC-V 向量扩展(RVV)的 SG2002 / C906FDV 平台上,为 NumPy 兼容的向量与矩阵运算提供硬件加速;在没有 RVV 的平台上自动回退到标量实现。
- 模块名:
rvv - 目标平台:SG2002 / C906FDV,支持 RVV 0.7.1
- 数据类型:仅支持
float32 - 设计目标:
- 直接接受 NumPy
ndarray或实现了 buffer protocol 的输入 - 内部自动转换为内核期望的
float32+ C 连续缓冲区 - NumPy 可用时返回
numpy.ndarray(pybind11py::array_t<float>) - 提供标量回退,使同一份源码可以在非 RISC-V 主机上构建和测试
- 直接接受 NumPy
源码仓库与发布说明见 yangwenjie1231/sg2002_rvv。
安装
在 MaixCAM 上安装预编译的 wheel 包:
pip install --force-reinstall ./clib/rvv-0.1.3-py3-none-any.whl
安装后可以这样检查 RVV 加速是否可用,并在不可用时降级到 CPU 计算:
try:
    import rvv
    # 检查 rvv 模块是否有必要的函数
    if hasattr(rvv, 'add') and hasattr(rvv, 'sub') and hasattr(rvv, 'norm_l2'):
        _RVV_AVAILABLE = True
        print("✓ RVV 硬件加速可用")
    else:
        _RVV_AVAILABLE = False
        rvv = None
        print("⚠ rvv 模块存在但缺少必要函数,将使用 CPU 降级计算")
except ImportError:
    _RVV_AVAILABLE = False
    rvv = None
    print("⚠ rvv 模块不可用,将使用 CPU 降级计算")
注意:wheel 本身不依赖 NumPy(
install_requires=[])。但若要传入numpy.ndarray、或运行与 NumPy 的对比测试,需要在目标环境安装 NumPy。嵌入式 Linux 上通常无法编译/安装 NumPy。
性能对比
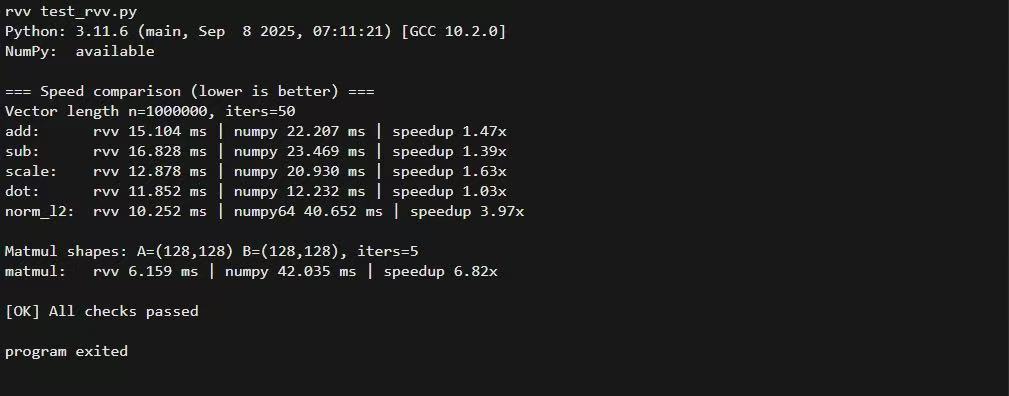
在 SG2002 上,add / sub / scale 这类逐元素运算更容易看到 RVV 带来的性能收益;matmul 是否快于 NumPy 取决于 NumPy 是否链接了高性能 BLAS(嵌入式环境中的 NumPy 常常没有,或性能有限)。
输入数据模型
rvv 的所有函数都基于 buffer protocol(PEP 3118)读取输入。
支持的输入类型
numpy.ndarray(dtype=np.float32)- 其他实现了 buffer protocol 的对象(如某些张量库 / 自定义 buffer)
强制要求
- dtype 必须是 float32
- PEP 3118
format == 'f' itemsize == 4
- PEP 3118
- 必须是 C-contiguous(行主序连续)
- 若为非连续 / 切片视图(stride 不满足连续布局),将抛出异常
自动转换规则
内部的 as_f32_buffer() 会优先尝试 NumPy 路径:
py::array_t<float, c_style | forcecast>
这意味着:
- NumPy 可用时,传入
float64或非连续数组会被复制/转换为连续的float32再计算。 - NumPy 不可用时,只能走通用 buffer 路径,此时不满足上述要求会直接报错。
如果你希望"零拷贝"并获得最佳性能,建议在调用前确保输入满足要求:
x = np.ascontiguousarray(x, dtype=np.float32)
API 参考
顶层模块名为 rvv,提供以下函数:
| 函数 | 说明 |
|---|---|
rvv.add(a, b) |
1-D 逐元素加法 |
rvv.sub(a, b) |
1-D 逐元素减法 |
rvv.scale(a, k) |
1-D 向量按标量缩放 |
rvv.dot(a, b) |
1-D 点积(内积) |
rvv.norm_l2(a) |
1-D L2 范数 |
rvv.matmul(A, B) |
2-D 矩阵乘法 |
rvv.add(a, b) -> ndarray[float32]
功能:逐元素加法。
参数:
a:1-D float32 buffer(期望ndim=1)b:1-D float32 buffer(期望ndim=1)
返回:1-D float32 数组,长度与 a 相同
错误:
ValueErrora或b维度不是 1:a must have ndim=1, got ndim=...a与b长度不同:add: a and b must have the same length- 输入不是 C-contiguous:
a must be C-contiguous float32 buffer
TypeError:输入不是 float32(format != 'f'或itemsize != 4)
示例:
import numpy as np
import rvv

a = np.arange(8, dtype=np.float32)
b = np.ones(8, dtype=np.float32)
print(rvv.add(a, b))
rvv.sub(a, b) -> ndarray[float32]
功能:逐元素减法,语义为 out[i] = a[i] - b[i]。
参数、返回值与错误同 add,两个向量长度必须一致。
import numpy as np
import rvv

a = np.arange(8, dtype=np.float32)
b = np.ones(8, dtype=np.float32)
print(rvv.sub(a, b))
rvv.scale(a, k) -> ndarray[float32]
功能:向量按标量缩放。
参数:
a:1-D float32 bufferk:Pythonfloat
返回:1-D float32 数组
错误:ValueError / TypeError,校验规则同 add
import numpy as np
import rvv

a = np.arange(8, dtype=np.float32)
print(rvv.scale(a, 0.5))
rvv.dot(a, b) -> float
功能:点积(内积),语义为 sum_i a[i] * b[i]。
参数:
a:1-D float32 bufferb:1-D float32 buffer
返回:Python float
错误:
ValueError:长度不一致,dot: a and b must have the same length- dtype / 连续性 / ndim 错误同上
import numpy as np
import rvv

a = np.arange(8, dtype=np.float32)
print(rvv.dot(a, a))
rvv.norm_l2(a) -> float
功能:L2 范数(欧几里得范数),定义为 sqrt(dot(a, a))。
参数:a:1-D float32 buffer
返回:Python float
数值误差说明:dot 和 norm_l2 都是归约(reduction)运算。当向量很大时(例如 1e6 长度),由于不同实现的归约顺序不同(RVV 分块、标量循环、NumPy/BLAS 向量化等),结果可能与 NumPy 有很小的相对误差。比较时建议使用相对误差(例如 1e-4 ~ 1e-3),而不是严格相等。
import numpy as np
import rvv

a = np.random.randn(1000000).astype(np.float32)
print(rvv.norm_l2(a))
rvv.matmul(A, B) -> ndarray[float32]
功能:矩阵乘法。
- 输入:
A形状(m, k),B形状(k, n) - 输出:
C形状(m, n)
参数:
A:2-D float32 buffer(ndim=2,C-contiguous,行主序)B:2-D float32 buffer(ndim=2,C-contiguous,行主序)
返回:2-D float32 数组
错误:
ValueError- 维度不是 2:
A must have ndim=2, got ndim=... - 形状不匹配:
matmul: shape mismatch: A is (m,k) but B is (k2,n)
- 维度不是 2:
import numpy as np
import rvv

A = np.random.randn(2, 3).astype(np.float32)
B = np.random.randn(3, 4).astype(np.float32)
C = rvv.matmul(A, B)
print(C.shape)
组合使用示例
import numpy as np
import rvv

a = np.arange(8, dtype=np.float32)
b = np.arange(8, dtype=np.float32)

print(rvv.add(a, b))
print(rvv.sub(a, b))
print(rvv.scale(a, 2.0))
print(rvv.dot(a, b))
print(rvv.norm_l2(a))

A = np.arange(6, dtype=np.float32).reshape(2, 3)
B = np.arange(12, dtype=np.float32).reshape(3, 4)
print(rvv.matmul(A, B))
常见错误与排查
... must be float32-compatible buffer ...
说明输入不是 float32。解决:
x = x.astype(np.float32, copy=False)
... must be C-contiguous float32 buffer
说明输入是切片、转置等非连续视图。解决:
x = np.ascontiguousarray(x, dtype=np.float32)
add/sub/dot: a and b must have the same length
说明两个向量长度不一致。
性能建议
- 确保输入是 float32 且 C-contiguous,避免不必要的复制。
- 大数组上,
add/sub/scale通常更容易看到 RVV 的性能收益。 matmul是否快于 NumPy 取决于 NumPy 是否链接了高性能 BLAS(嵌入式环境中 NumPy 常常没有或性能有限)。
二次开发
本节面向需要在 SG2002 上自行构建、或基于本模块做二次开发的用户。
与实现对应关系
- Python 绑定:
rvv_ext/main/src/bind_rvv.cpp - C++ 公共接口声明:
rvv_ext/main/include/rvv.hpp - RVV 0.7.1 实现:
rvv_ext/main/src/rvv_rvv071.cpp(仅在__riscv_vector下编译) - 标量实现:
rvv_ext/main/src/rvv_scalar.cpp
构建模式选择:交叉编译(MaixCAM) vs 主机测试(Linux)
项目在 main/CMakeLists.txt 中支持两类构建模式:
- 交叉编译到 SG2002(推荐):启用
MaixCam- 启用 RVV ISA flags(如
-march=rv64imafdcv0p7xthead) - 链接 SDK 的
python3_lib_maixcam_musl_3.11.6头文件/库,避免Python.h缺失
- 启用 RVV ISA flags(如
- 主机 Linux 测试:启用
Linux- 先尝试系统
Python.h(python3-dev),找不到则回退到 SDK python 组件
- 先尝试系统
目标 Python 为 3.11.6(对应 SDK 组件 python3_lib_maixcam_musl_3.11.6)。
如果你看到
fatal error: Python.h: No such file or directory,说明当前构建模式没有拿到 Python 开发头文件。
构建注意事项
- 一定要在项目根目录
rvv_ext/执行构建,不要在rvv_ext/main/里执行,否则会生成rvv_ext/main/build/...的配置,输出看起来像"无限循环"。 - 必须设置 SDK 环境变量
MY_SDK_PATH,不设置会报找不到/tools/cmds。 - 交叉编译时
TOOLCHAIN_PATH必须是绝对路径,否则 CMake 会报TOOLCHAIN_PATH set error: ...。 distclean会删除build/,之后不能直接cmake --build build ...,否则会报Error: could not load cache,必须先重新执行python3 project.py build生成build/CMakeCache.txt。- 嵌入式 Linux 上通常无法编译/安装 NumPy。本库 wheel 安装不依赖 NumPy,但若要对比 NumPy 的结果/速度,需要目标环境能装 NumPy。
norm_l2/dot在超大向量(例如 1e6)上可能与 NumPy 有轻微差异(归约顺序导致的浮点误差),应使用相对误差比较,而不是严格相等。
使用 Auto-bind-Python-from-CC--main 构建
本项目使用与 Auto-bind-Python-from-CC--main/examples/demo 相同的构建系统。
0) 设置 SDK 环境变量(必须)
export MY_SDK_PATH=/root/xmusic/Auto-bind-Python-from-CC--main/Auto-bind-Python-from-CC--main
1) 打开 menuconfig
cd /root/xmusic/rvv_ext
python3 project.py menuconfig
2) 配置工具链(交叉编译到 SG2002)
-mcpu=c906fdv-march=rv64imafdcv0p7xthead-mcmodel=medany-mabi=lp64d
也可以不用 menuconfig,直接通过参数配置:
python3 project.py config \
  --toolchain /root/xmusic/host-tools/gcc/riscv64-linux-musl-x86_64/bin \
  --toolchain-prefix riscv64-unknown-linux-musl-
或者使用项目顶级 CMakeLists.txt 读取的环境变量:
export MY_TOOLCHAIN_PATH=/root/xmusic/toolchains/maixcam/host-tools/gcc/riscv64-linux-musl-x86_64/bin
3) 构建 + 生成 wheel 包
python3 project.py build
产物:
- 编译的扩展:
build/main/libmain.so - Wheel 包:
dist/*.whl
4) 检查 RVV 是否启用(可选)
执行 python3 project.py build 后,检查构建日志中的编译命令行是否包含:
-march=rv64imafdcv0p7xthead
如果存在该标志,__riscv_vector 应该已被定义,RVV 实现(rvv_rvv071.cpp)会被编译进库。
IDE 代码提示
rvv 是二进制扩展模块(rvv.so),IDE 无法像纯 Python 那样从源码推断函数签名。本项目已通过 PEP 561 提供类型提示:
rvv_ext/rvv.pyi:模块存根(stub),为add/sub/scale/dot/norm_l2/matmul提供签名与说明rvv_ext/py.typed:标记文件,告知工具/IDE 该包携带类型信息
打包 wheel 时这两者会一并打入(见 rvv_ext/setup.py)。
方式 A:安装 wheel 后获得提示(推荐)
pip install --no-deps --force-reinstall dist/*.whl
方式 B:在源码目录直接开发时获得提示
- 确保 IDE 的解释器/项目索引能看到
rvv_ext/rvv.pyi - 可在 PyCharm 中将
rvv_ext/目录标记为 Sources Root(或加入PYTHONPATH)
无论哪种方式,运行时导入仍然是
import rvv。
测试
测试位于 rvv_ext/tests 目录,需要 NumPy + pytest:
pytest -q
不依赖 pytest 的性能对比脚本:
python3 tests/test_rvv.py
在 SG2002 上还可以运行微基准测试:
python3 tests/bench_perf.py
故障排除
Error: could not load cache
在执行 cmake --build build ... 时出现,说明 CMake 缓存(build/CMakeCache.txt)缺失。常见原因:
- 执行了
python3 project.py distclean,之后没有重新运行 CMake 配置步骤 build/目录被删除或为空
解决方法:
cd /path/to/rvv_ext

# 重新运行配置(生成 build/CMakeCache.txt)
python3 project.py build

# 然后编译
cmake --build build --target main -- -j"$(nproc)"
setup.py 显示 Native library not found: build/main/libmain.so
说明扩展还没有构建,或者被构建到了其他目录。检查:
find build -maxdepth 4 -name 'libmain.so' -o -name '*.so' | sort
如果 libmain.so 存在但不在 build/main/ 下,请相应调整 setup.py 中的 SO_FILE_PATH。
复制粘贴命令(嵌入式 Linux)
cd /path/to/rvv_ext            # 根据实际路径调整

# (可选) 完全清理:会移除 build/ 和 CMakeCache.txt
python3 project.py distclean

# 1) 配置 CMake(重新创建 build/ 和 build/CMakeCache.txt)
python3 project.py build

# 健全性检查(配置后应该存在)
ls -la build/CMakeCache.txt

# 2) 编译扩展共享库(创建 build/main/libmain.so)
cmake --build build --target main -- -j"$(nproc)"

# 健全性检查(编译后应该存在)
ls -la build/main/libmain.so

# 3) 构建 wheel 包(创建 dist/*.whl)
python3 setup.py bdist_wheel

# 4) 列出 wheel 包
ls -la dist
如果只想清理编译产物但保留 CMake 缓存,优先使用
python3 project.py clean而不是distclean。
许可
本项目采用 LGPL-3.0 许可,详见仓库中的 LICENSE 文件。
Copyright (C) 2026 ywj <yangwenjie1231@qq.com>